Robot humanoid menciptakan persyaratan baru untuk komponen gerak linier yang kompak, presisi, dan tahan lama. Dalam banyak desain aktuator robot, gerakan putar dari motor harus diubah menjadi gaya linier yang terkendali. Di sinilah mekanisme yang digerakkan oleh sekrup-menjadi penting. Tergantung pada posisi sambungan, tingkat beban, dan ruang yang tersedia, teknisi dapat membandingkan sekrup utama, sekrup bola, dan sekrup rol planet untuk desain aktuator yang berbeda.
Bagi produsen sekrup bola Tiongkok, peluang ini nyata, tetapi harus dipahami dengan cermat. Aktuator robot humanoid tidak hanya memerlukan "sekrup{1}}yang murah". Mereka memerlukan presisi yang stabil, reaksi balik yang terkendali, pramuat yang sesuai, konsistensi material, pemesinan ujung yang ringkas, dan pengujian yang andal. Sekrup bola yang digunakan dalam mekanisme yang terkait dengan robot-harus mendukung gerakan berulang, transmisi yang mulus, dan masa pakai yang dapat diprediksi, terutama bila aktuator dipasang dalam struktur yang kompak.

Desain aktuator robot humanoid meningkatkan permintaan akan komponen transmisi yang digerakkan oleh sekrup-yang ringkas, presisi, dan tahan lama.
Mengapa Aktuator Berpenggerak Sekrup-Penting dalam Robot Humanoid
Robot humanoid biasanya membutuhkan banyak gerakan terkontrol dalam ruang tubuh yang terbatas. Motor listrik dapat menghasilkan tenaga putar, tetapi banyak sambungan, gripper, unit pengangkat, dan mekanisme gerak kompak juga memerlukan gaya dorong linier. Aktuator-yang digerakkan oleh sekrup membantu mengubah putaran motor menjadi gerakan linier, sehingga berguna dalam sambungan robot, mekanisme tangan yang cekatan, platform pengujian, dan peralatan otomatisasi terkait robot.
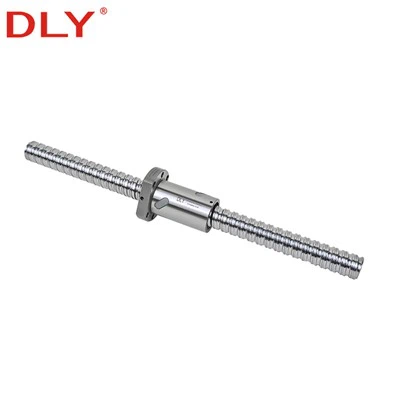
A sekrup bolamenggunakan kontak bergulir antara poros sekrup, bola baja dan mur bola. Dibandingkan dengan sekrup geser biasa, struktur penggulung ini membantu mengurangi gesekan, meningkatkan efisiensi transmisi, dan mendukung pergerakan yang lebih mulus. Dalam aplikasi robotik, keunggulan ini dapat membantu mengurangi beban motor, meningkatkan respons, dan menjaga stabilitas posisi lebih baik.

Sekrup bola mengubah gerak putar menjadi gerak linier melalui kontak gelinding antara poros sekrup, mur bola, dan bola baja.
Sekrup Bola dan Sekrup Rol Planet Tidak Sama
Saat membahas aktuator robot humanoid, sekrup bola dan sekrup rol planet sering disebutkan bersamaan. Namun, keduanya bukanlah produk yang sama, dan tidak boleh digambarkan sebagai produk yang dapat dipertukarkan di setiap posisi. Sekrup bola banyak digunakan dalam otomasi industri, mesin CNC, modul linier, dan sistem pengumpanan presisi. Sekrup rol planetary memiliki struktur penggulungan yang lebih kompleks dan sering dipertimbangkan ketika aktuator kompak memerlukan kapasitas beban yang sangat tinggi, kekakuan tinggi, dan umur panjang dalam kondisi yang berat.
Perbedaan ini penting bagi pabrikan Tiongkok. Pada beberapa sambungan robot humanoid dengan beban tinggi, sekrup roller planet mungkin lebih cocok. Pada posisi beban-yang lebih ringan, gripper, mekanisme pengujian, robot prototipe, atau sistem gerak linier tambahan, sekrup bola yang dipilih dengan tepat mungkin masih merupakan solusi yang praktis dan-hemat biaya.
| Barang | Sekrup Bola | Sekrup Rol Planet |
|---|---|---|
| Struktur kontak | Bola bergulir beredar di antara poros sekrup dan mur. | Beberapa rol berulir mengirimkan gaya antara sekrup dan mur. |
| Keuntungan utama | Efisiensi tinggi, rantai pasokan matang, pergerakan lancar, dan kinerja biaya baik. | Kepadatan dan kekakuan beban lebih tinggi dalam selubung kompak. |
| Kesulitan manufaktur | Tinggi untuk nilai presisi, namun proses dan rantai pasokannya lebih matang. | Sangat tinggi karena geometri roller yang rumit, sinkronisasi dan kontrol presisi. |
| Penggunaan terkait robot pada umumnya- | Gripper, aktuator{0}}beban ringan, mekanisme prototipe, modul linear ringkas, dan peralatan pengujian. | Sambungan-beban tinggi, aktuator gaya-tinggi yang ringkas, dan sistem aktuator listrik servo-yang menuntut. |
| Biaya dan ketersediaan | Lebih-lebih hemat biaya dan lebih mudah mendapatkan model standar atau model khusus. | Biaya lebih tinggi dan basis pemasok lebih terbatas untuk{0}}aplikasi kelas atas. |

Struktur transmisi sekrup yang berbeda dipilih berdasarkan kebutuhan beban, presisi, efisiensi, ukuran dan biaya.
Dimana Sekrup Bola China Bisa Bersaing Terlebih Dahulu
Industri robot humanoid masih beralih dari prototipe dan aplikasi percontohan menuju penggunaan industri yang lebih luas. Artinya, peluang pertama bagi pemasok sekrup bola Tiongkok mungkin tidak terletak pada-sambungan inti dengan beban tinggi. Jalur yang lebih realistis adalah dengan mendukung aplikasi-yang terkait dengan robot yang memerlukan kinerja stabil, penyesuaian fleksibel, dan pengendalian biaya.
Sekrup bola Cina dapat dipertimbangkan dalam bidang berikut:
- platform pengujian prototipe robot humanoid;
- mekanisme pengujian tangan dan gripper yang cekatan;
- unit gerak linier kompak dalam-sistem robot beban ringan;
- proyek robot pendidikan, penelitian dan laboratorium;
- peralatan otomasi yang digunakan dalam produksi bagian robot;
- aktuator bantu yang-sensitif terhadap biaya dan posisi pergerakan linier non-inti.
Penentuan posisi ini lebih praktis daripada mengatakan bahwa semua sambungan robot humanoid dapat diganti dengan sekrup bola standar. Untuk posisi-berkekuatan tinggi dan-benturan tinggi, teknisi harus menghitung beban, masa pakai, kecepatan, ruang yang diperbolehkan, siklus kerja, kondisi pelumasan, dan faktor keamanan sebelum memutuskan apakah sekrup bola cocok.
Persaingan Sebenarnya Adalah Konsistensi Ketepatan, Bukan Hanya Harga
Harga sering kali dianggap sebagai keuntungan bagi pemasok sekrup bola Tiongkok, namun harga saja tidak cukup untuk robotika dan{0}}otomatisasi kelas atas. Pertanyaan kuncinya adalah apakah produsen dapat memberikan kinerja yang dapat diulang di seluruh sampel, batch kecil, dan pesanan produksi selanjutnya. Untuk sistem gerak yang-terkait robot, akurasi sadapan yang tidak konsisten, beban awal yang tidak stabil, atau pergerakan mur yang tidak merata dapat memengaruhi respons aktuator dan masa pakai.
Pemasok sekrup bola yang kompetitif harus mampu mengendalikan beberapa poin teknis:
- Akurasi timah:sekrup harus memenuhi akurasi posisi yang diperlukan pada pukulan efektif.
- Pengulangan:aktuator harus kembali ke posisi yang diperlukan secara konsisten selama gerakan berulang.
- Izin aksial:jarak bebas yang berlebihan dapat mempengaruhi respons, getaran, dan stabilitas posisi.
- Kontrol pramuat:beban awal yang sesuai dapat meningkatkan kekakuan, namun beban awal yang berlebihan dapat meningkatkan torsi dan panas.
- Kehalusan kacang:mur harus bergerak dengan lancar tanpa gangguan, benturan, atau kebisingan yang tidak normal.
- Konsistensi kumpulan:sampel dan produk batch harus tetap stabil dalam dimensi, pergerakan dan kualitas perakitan.
Bahan, Perlakuan Panas, dan Kualitas Raceway
Sekrup bola yang digunakan dalam aktuator kompak harus tahan terhadap tegangan kontak berulang antara raceway dan bola baja. Pemilihan material, perlakuan panas, dan kekerasan permukaan secara langsung memengaruhi ketahanan aus, umur lelah, dan-stabilitas pergerakan jangka panjang. Untuk sekrup bola industri, poros sekrup dan mur juga harus menjaga stabilitas dimensi setelah pemesinan dan perlakuan panas.
DLY biasanya menggunakan bahan baja yang sesuai untuk poros dan mur sekrup bola, seperti S55C untuk poros sekrup dan 20CrMo untuk mur di banyak produk sekrup bola standar. Bahan sebenarnya, kekerasan dan metode pemrosesan harus dikonfirmasi sesuai dengan model produk, tingkat akurasi, persyaratan beban dan lingkungan aplikasi.
Dalam aplikasi-yang berhubungan dengan robot, kualitas material bukan hanya spesifikasi di atas kertas. Ini harus mendukung kekerasan raceway yang stabil, permukaan akhir yang baik, deformasi terkendali dan pergerakan mur yang andal. Jika sekrup digunakan pada aktuator frekuensi tinggi-, perlindungan pelumasan dan kontaminasi juga harus dipertimbangkan sejak tahap desain.
Sekrup Bola Gulung dan Sekrup Bola Tanah di Robot-Proyek Terkait
Pemasok Cina biasanya menyediakan sekrup bola gulung dan sekrup bola tanah. Sekrup bola gulung banyak digunakan dalam otomasi industri karena menawarkan kinerja biaya yang baik, waktu produksi yang lebih singkat, dan kinerja yang stabil untuk banyak aplikasi presisi umum. Sekrup bola tanah dipilih ketika diperlukan akurasi timah yang lebih tinggi, gerakan yang lebih halus, dan stabilitas presisi yang lebih baik.
| Faktor Seleksi | Sekrup Bola Gulung | Sekrup Bola Tanah |
|---|---|---|
| Akurasi tipikal | Cocok untuk banyak aplikasi industri tingkat C7. | Cocok untuk persyaratan presisi yang lebih tinggi seperti C5 atau lebih tinggi, tergantung pada kemampuan manufaktur. |
| Biaya | Lebih ekonomis untuk prototipe, gerak bantu, dan peralatan otomasi batch. | Biaya lebih tinggi karena pemrosesan yang lebih lama dan presisi. |
| Fleksibilitas pengiriman | Biasanya lebih mudah untuk mendukung model standar dan batch kecil. | Biasanya memerlukan lebih banyak waktu untuk pemrosesan dan inspeksi yang presisi. |
| Penggunaan-terkait robot | Mekanisme prototipe, perlengkapan uji, gripper, dan-sistem gerak non-inti. | Aktuator presisi, sistem pengulangan tinggi, dan unit kontrol gerak yang menuntut. |
Pada-pengembangan robot tahap awal, sekrup bola yang digulung mungkin cocok untuk-pengujian dengan biaya yang terkendali. Ketika desain bergerak menuju akurasi posisi yang lebih tinggi, kebisingan yang lebih rendah, kekakuan yang lebih tinggi atau validasi umur yang lebih lama, sekrup ground ball dapat dipertimbangkan. Pilihan akhir harus didasarkan pada beban aktual, kecepatan, langkah, ruang pemasangan, dan hasil pengujian.
Desain Kompak dan Pemesinan Akhir Sangat Penting
Aktuator robot humanoid biasanya dibatasi oleh ruang. Diameter sekrup, timah, panjang mur, susunan bantalan penyangga, sambungan motor, dan total panjang pemasangan harus dipertimbangkan bersama-sama. Meskipun sekrupnya cocok, pemesinan ujung poros yang buruk atau desain penyangga yang salah dapat memengaruhi keselarasan, getaran, masa pakai bantalan, dan akurasi perakitan.
Karena alasan ini, pemesinan ujung khusus merupakan bagian penting dari pasokan sekrup bola. Tim proyek mungkin memerlukan pemesinan poros langkah, pemesinan ulir eksternal, pemesinan ulir internal, pemrosesan alur pasak, alur cincin penahan, dimensi dudukan bantalan, atau panjang keseluruhan khusus. Desain pemesinan harus sesuai dengan unit pendukung, kopling, poros motor, dan rumah aktuator.
DLY mendukung pemotongan panjang sekrup bola dan pemesinan akhir sesuai dengan gambar atau sampel. Untuk peralatan-yang berhubungan dengan robot, disarankan untuk mengonfirmasi tata letak aktuator sebelum memesan, termasuk jarak pemasangan, metode penyangga, arah pemasangan mur, ruang kopling, dan akses pelumasan.
Kontrol Preload dan Backlash untuk Respon Aktuator yang Lebih Baik
Serangan balik adalah salah satu perhatian utama dalam sistem gerak presisi. Dalam aktuator robot, jarak aksial yang tidak terkontrol dapat mengurangi akurasi respons dan menciptakan gerakan yang tidak stabil saat mengubah arah beban. Preload yang tepat dapat membantu mengurangi permainan aksial dan meningkatkan kekakuan, namun nilai preload harus dipilih dengan hati-hati.
Preload yang terlalu sedikit mungkin tidak memberikan kekakuan yang cukup. Terlalu banyak beban awal dapat meningkatkan torsi gesekan, timbulnya panas, dan keausan. Untuk proyek-yang terkait dengan robot, kondisi pramuat harus disesuaikan dengan torsi motor, siklus kerja, perkiraan masa pakai, dan suhu pengoperasian.
Ketika kekakuan yang lebih tinggi diperlukan, aSekrup bola mur ganda DFUdapat dipertimbangkan. Untuk struktur kompak yang lebih umum, anSekrup bola SFUsering digunakan karena struktur flensanya yang sederhana dan rangkaian model yang matang. Pemilihan akhir harus dikonfirmasi berdasarkan beban, pukulan, kecepatan, akurasi dan ruang pemasangan.
Validasi Kecepatan, Beban dan Umur
Aktuator-yang terkait dengan robot dapat beroperasi dengan akselerasi, deselerasi, dan perubahan arah yang berulang. Artinya sekrup bola tidak boleh dipilih hanya berdasarkan diameter dan timahnya. Insinyur juga harus memeriksa peringkat beban dinamis, kecepatan maksimum, kecepatan kritis, risiko tekuk, kondisi pelumasan, dan perkiraan masa pakai dalam siklus gerakan sebenarnya.
Untuk aplikasi dengan kecepatan lebih tinggi, sekrup bola berkecepatan tinggi dapat dipertimbangkan jika diameter, timah, metode pendukung, dan kondisi pelumasan sesuai. Untuk aplikasi dengan beban lebih berat atau persyaratan kekakuan yang lebih baik, sekrup bola beban tinggi atau struktur mur ganda dapat dievaluasi.
Dalam tuntutan pengembangan aktuator robot, pengujian laboratorium masih diperlukan. Tim desain harus menguji kelancaran gerakan, arus motor, kenaikan suhu, perubahan reaksi, kebisingan, getaran dan kondisi pelumasan setelah siklus berulang. Pemasok dapat mendukung pemilihan model dan pemesinan, namun sistem aktuator masih harus divalidasi dalam kondisi kerja nyata.
Bagaimana Produsen Sekrup Bola Tiongkok Dapat Meningkatkan Daya Saing
Produsen sekrup bola Tiongkok dapat bersaing dalam-aplikasi terkait robot dengan meningkatkan kemampuan manufaktur dan dukungan teknik. Pasar tidak hanya membutuhkan suku cadang standar saja. Perusahaan ini juga membutuhkan pemasok yang dapat memahami gambar, merespons dengan cepat, mendukung pesanan percobaan kecil, dan memberikan kualitas yang stabil pada batch berikutnya.
| Bidang Daya Saing | Apa Artinya bagi-Proyek Terkait Robot |
|---|---|
| Manufaktur presisi | Akurasi timah yang stabil, pergerakan mur yang halus, dan jarak bebas aksial yang terkontrol membantu meningkatkan respons aktuator. |
| Bahan dan perlakuan panas | Kekerasan yang tepat, ketahanan aus, dan stabilitas dimensi mendukung masa pakai yang lebih lama. |
| Kontrol pramuat dan serangan balik | Preload yang sesuai meningkatkan kekakuan tanpa menimbulkan torsi atau panas yang berlebihan. |
| Pemesinan akhir khusus | Ujung poros yang dikerjakan harus sesuai dengan bantalan, kopling, motor, dan rumah aktuator kompak. |
| Inspeksi dan dokumentasi | Pemeriksaan dimensi, inspeksi pergerakan, dan kontrol pengemasan mengurangi risiko masalah perakitan. |
| Komunikasi teknik | Konfirmasi cepat mengenai model, panjang, jenis mur, gambar pemesinan, dan kondisi aplikasi mempersingkat waktu pengembangan. |
Dukungan DLY untuk Robot-Proyek Gerak Linear Terkait
Zhejiang DLY Automation Manufacturing Co, Ltd memasok sekrup bola, mur sekrup bola, jalur pemandu linier, modul linier, poros linier, unit pendukung, dan komponen gerak linier terkait. Untuk proyek otomasi-yang terkait dengan robot, DLY dapat mendukung pemilihan model, konfirmasi panjang sekrup, pemilihan jenis mur, pemesinan akhir, pengemasan, dan pasokan ekspor.
DLY tidak memperlakukan setiap aplikasi robot dengan cara yang sama. Aktuator prototipe, mekanisme pengujian gripper, unit pengangkat kompak, dan sambungan beban tinggi mungkin memerlukan struktur sekrup yang berbeda. Jika sekrup roller planet diperlukan untuk sambungan kompak-beban sangat tinggi, tim desain harus mengevaluasi teknologi tersebut secara terpisah. Jika sekrup bola cocok, DLY dapat membantu memastikan apakah sekrup bola yang digulung atau digerinda, mur tunggal atau mur ganda, model standar, atau solusi pemesinan khusus lebih praktis.
Untuk proyek{0}}tahap awal, komunikasi yang jelas dapat mengurangi kesalahan pemilihan. Informasi yang berguna mencakup diameter sekrup, timah, kayuhan, beban yang diharapkan, kecepatan, arah pemasangan, akurasi yang diperlukan, sambungan motor, metode pendukung, lingkungan kerja, dan apakah gambar tersedia.
Daftar Periksa Seleksi untuk Robot-Sekrup Bola Terkait
Sebelum memilih sekrup bola untuk mekanisme{0}}yang terkait dengan robot, hal-hal berikut harus diperiksa:
- diperlukan gaya dorong linier dan faktor keamanan;
- panjang langkah dan ruang pemasangan yang tersedia;
- kecepatan, akselerasi dan siklus kerja;
- persyaratan akurasi posisi dan pengulangan;
- kondisi reaksi dan pramuat yang diijinkan;
- pengaturan bantalan pendukung dan metode kopling;
- pelumasan, perlindungan debu dan lingkungan pengoperasian;
- kuantitas prototipe, rencana batch selanjutnya, dan persyaratan inspeksi.
Jika kondisi ini tidak jelas, lebih baik konfirmasi desain aktuator terlebih dahulu daripada memilih sekrup bola hanya berdasarkan nomor model. Dalam mekanisme robot kompak, perbedaan kecil pada panjang mur, desain ujung poros, atau tata letak penyangga dapat memengaruhi perakitan akhir.
FAQ Tentang Sekrup Bola untuk Aktuator Robot Humanoid
Apakah sekrup bola digunakan pada robot humanoid?
Sekrup bola dapat digunakan dalam beberapa mekanisme gerak linier{0}}yang terkait dengan robot, seperti gripper, platform pengujian, unit linier kompak, dan aktuator beban ringan. Namun, beberapa sambungan robot humanoid dengan beban tinggi mungkin memerlukan sekrup roller planet atau struktur aktuator lainnya bergantung pada kepadatan gaya dan kebutuhan ruang.
Apa perbedaan antara sekrup bola dan sekrup rol planet?
Sekrup bola menggunakan bola yang bersirkulasi untuk mengurangi gesekan dan mengubah gerakan berputar menjadi gerakan linier. Sekrup rol planetary menggunakan beberapa rol berulir dan biasanya dipertimbangkan ketika diperlukan kepadatan dan kekakuan beban yang lebih tinggi dalam aktuator kompak. Sekrup bola lebih matang dan-hemat biaya, sedangkan sekrup rol lebih rumit dan biasanya lebih mahal.
Bisakah sekrup bola Tiongkok menggantikan sekrup bola impor dalam proyek robot?
Dalam banyak proyek prototipe, tambahan, dan otomasi industri, sekrup bola Tiongkok dapat menjadi pilihan praktis jika standar akurasi, beban, masa pakai, dan inspeksi yang diperlukan terpenuhi. Untuk-sambungan robot kelas atas dengan kepadatan gaya dan persyaratan umur yang sangat menuntut, pengujian dan validasi diperlukan sebelum penggantian.
Haruskah aktuator robot menggunakan sekrup bola yang digulung atau sekrup bola tanah?
Sekrup bola yang digulung mungkin cocok untuk-prototipe yang sensitif terhadap biaya dan aplikasi presisi umum. Sekrup bola tanah lebih cocok bila diperlukan akurasi timah yang lebih tinggi, gerakan yang lebih halus, dan stabilitas presisi yang lebih baik. Pilihannya tergantung pada beban, pukulan, kecepatan, kemampuan pengulangan, dan anggaran.
Informasi apa yang diperlukan untuk memilih sekrup bola untuk aktuator kompak?
Informasi penting meliputi diameter, timah, langkah, beban, kecepatan, akurasi, arah kerja, ruang pemasangan, metode pendukung, sambungan motor, jenis mur, persyaratan pramuat, dan gambar ujung poros. Jika gambar tersedia, ini dapat membantu memastikan detail pemesinan dengan lebih akurat.
Kesimpulan
Robot humanoid memberi lebih banyak perhatian pada aktuator sekrup-yang kompak, namun peluang bagi produsen sekrup bola Tiongkok harus dilihat dengan akurasi teknis. Sekrup bola, sekrup rol planet, dan sekrup timah memiliki struktur berbeda dan rentang aplikasi yang sesuai. Sekrup bola standar tidak dapat menggantikan setiap-sambungan robot humanoid berbeban tinggi, namun dapat memainkan peran penting dalam gripper, sistem pengujian, aktuator prototipe, peralatan otomasi-terkait robot, dan aplikasi gerak linier kompak lainnya.
Bagi pemasok Tiongkok, persaingan sesungguhnya bukan hanya soal harga yang lebih rendah. Ini adalah kemampuan untuk memberikan konsistensi yang presisi, material yang andal, reaksi balik yang terkendali, preload yang sesuai, pemesinan akhir yang akurat, pergerakan yang mulus, dan dukungan teknik yang responsif. Seiring dengan terus berkembangnya-aplikasi terkait robot, pemasok dengan kemampuan manufaktur dan pemahaman aplikasi akan memiliki daya saing-jangka panjang yang lebih kuat.
Butuh Dukungan untuk Pemilihan Sekrup Bola atau Pemesinan Khusus?
DLY dapat mendukung konfirmasi model sekrup bola, pemotongan panjang khusus, pemesinan akhir, pencocokan mur, dan pemilihan komponen gerak linier terkait untuk peralatan otomatisasi dan proyek terkait-robot. Bagikan diameter, timah, goresan, beban, kecepatan, persyaratan akurasi, atau gambar Anda, dan tim kami dapat membantu memastikan solusi yang sesuai.
E-mail:export@dlybearing.com